

 返回新闻列表
展会速递 | 埃斯顿邀您共赴2026第十一届世界智能制造博览会
 发布时间:2026.11.19
展品直击
01
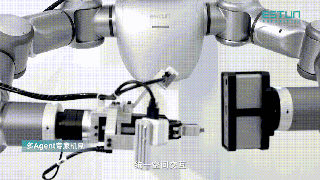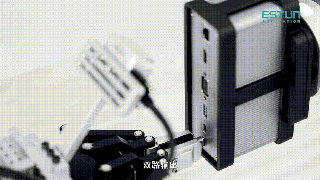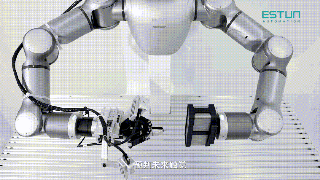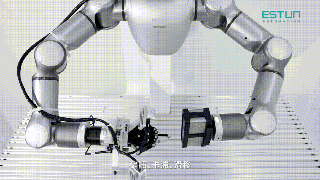
双臂人形机器人多接口柔性插拔具身解决方案
VTLA模型融合:融合视觉-触觉-语言-动作世界模型,赋予机器人看得懂、感知准、预判早、插得稳的作业能力。
交互前置推演与作业校验:模型可对物理交互过程开展前置推演,完成USB、HDMI等标准连接器接口的识别、对准、插合、拔取及作业状态校验。
触觉反馈异常修正:结合触觉感知识别偏插、卡滞、滑移等异常工况,通过接触反馈修正动作,实现稳定插拔。
多接口装配适应性提升:降低对精确定位和刚性工装的依赖,提升不同接口及来料位置变化下的装配适应性。
02
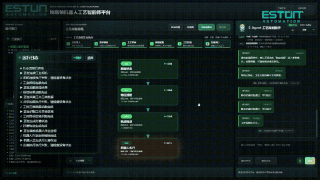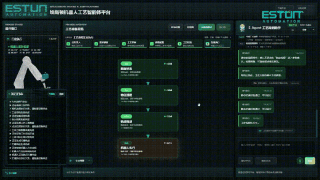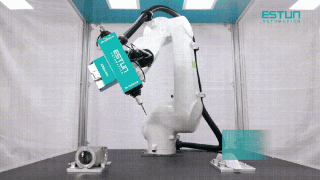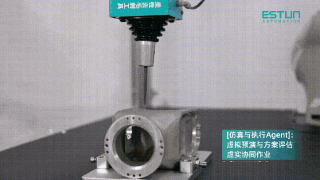
埃斯顿AI打磨工艺Agent
任务理解与自主规划:搭载iER工业机器人,能够理解任务指令、感知现场工况,自主完成打磨作业规划。
多Agent智能协同:借助多Agent智能协同,实现自然语言理解、工艺决策、轨迹生成、仿真执行。
数据回流与工艺经验可复制:数据持续回流迭代工艺模型,把资深老师傅的工艺经验沉淀成可复制的数字技能。
编程与示教提效:对比传统模式,新工件编程准备时间缩短≥50%。
03
AI机器人性能智能调参
在强大硬件算力基础之上,埃斯顿将工业 AI 能力注入控制器底层,带来AI 机器人性能智能调参创新功能,探索工业 AI 在自动化核心部件层面的深度落地。
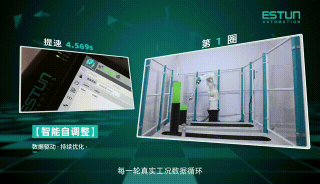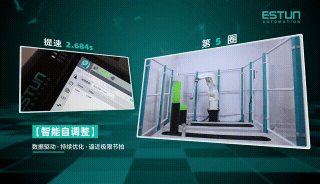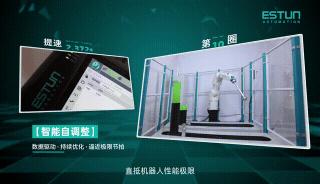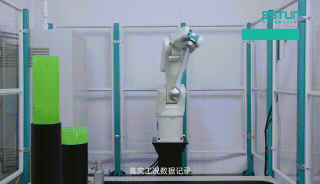
目标驱动的轨迹调参:操作人员只需给运行轨迹打上性能标记,并设定对应的性能目标指标,控制器循环执行实际运动轨迹,依托现场真实运行数据完成优化。
指令级轨迹迭代优化:控制器完成指令级的轨迹性能迭代优化。
节拍与碰撞检测平衡优化:在极限生产节拍与碰撞检测灵敏度之间实现最优平衡,并随生产工况变化持续学习、不断精进,摆脱传统人工调试过度依赖工程师经验的局限,让控制硬件拥有自我优化的智能能力。
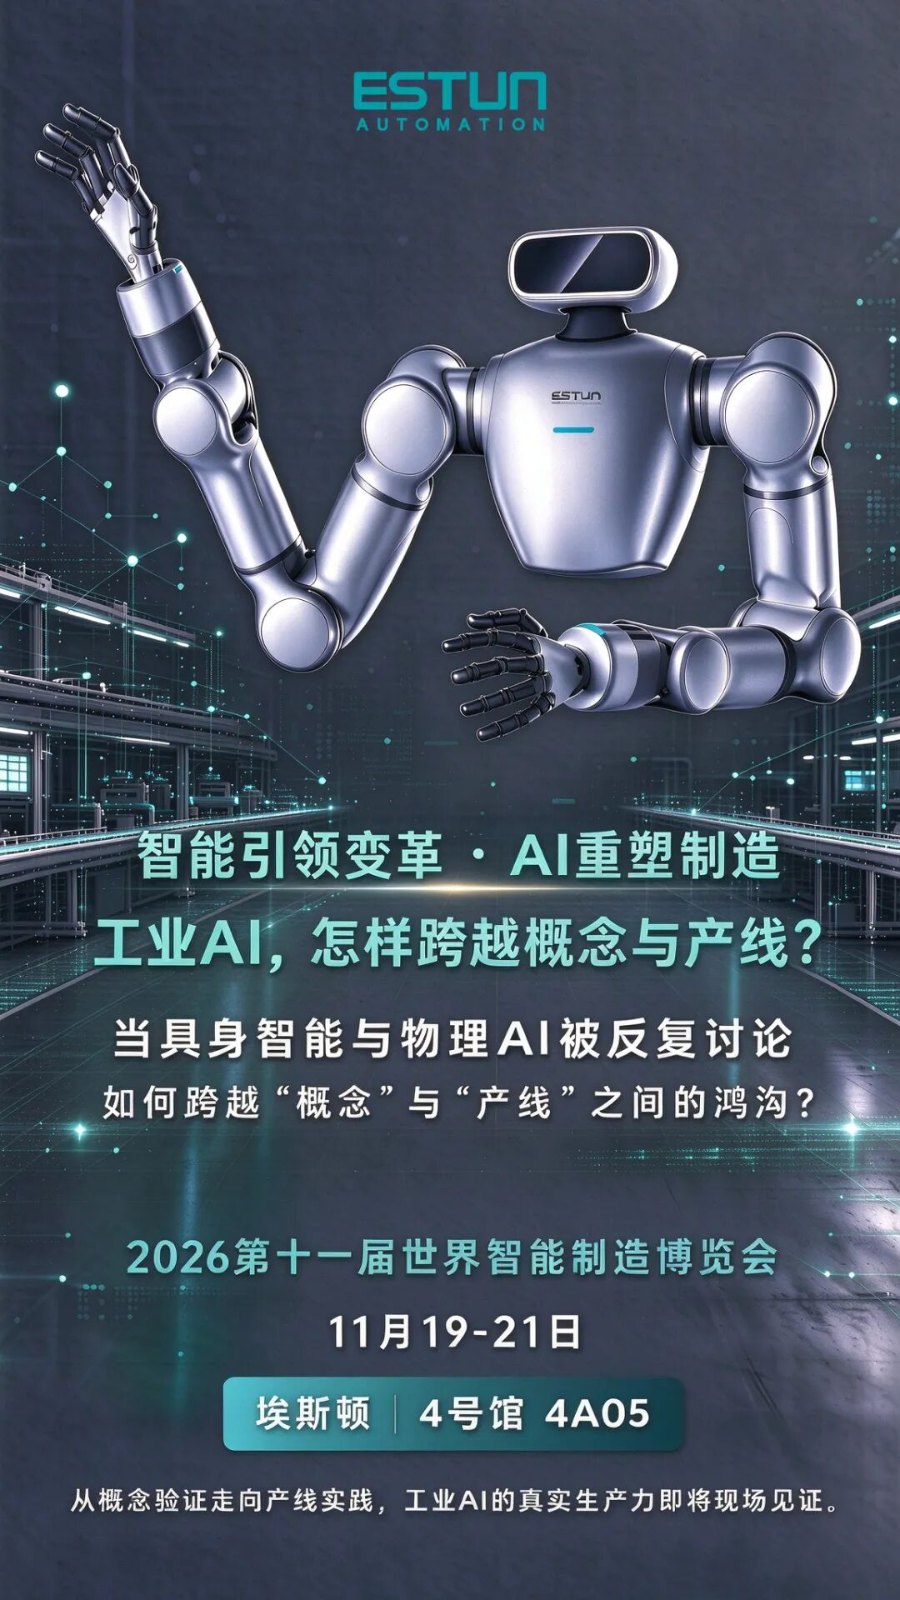
2026第十一届世界智能制造博览会
11月19-21日
南京国际博览中心
4号馆·4A05
埃斯顿团队期待您的莅临!